Показано с 1 по 10 из 178

Тема: ПР200 на троичной логике

Комбинированный просмотр

Предыдущее сообщение Предыдущее сообщение   Следующее сообщение Следующее сообщение
  1. #1

    По умолчанию

    Цитата Сообщение от Geenerator Посмотреть сообщение
    Троичная сбалансированная логика (+1 0 -1) позволяет красиво решать задачи ПИД регулирования сервопривода.
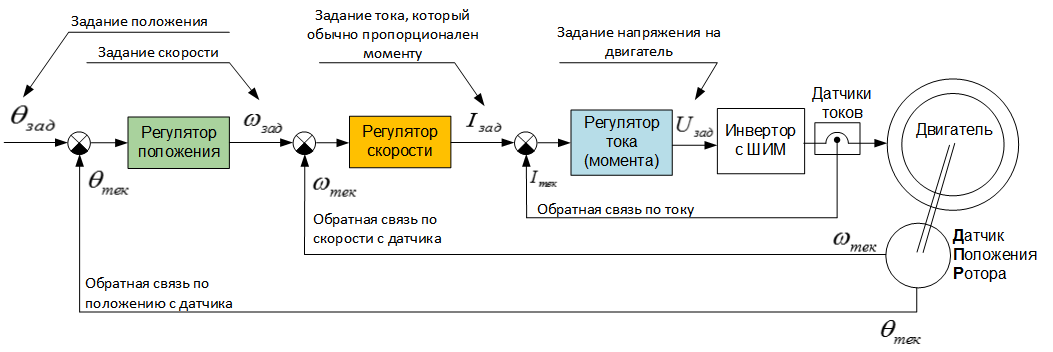
    Рассмотрим классическую трехконтурную систему подчиненного регулирования двигателем с последовательной коррекцией.
    В системе три контура, каждый контур с помощью своего регулятора поддерживает на заданном уровне свою величину:
    1) конур тока (момента),
    2) контур скорости (частоты вращения),
    3) контур положения.

    Регулирование положения, осуществляется через скорость (частоту вращения), (скорость –производная от положения),
    Регулирование скорости, осуществляется через момент двигателя, (момент определяет ускорение привода).
    Регулирование момент двигателя, осуществляется через напряжение (при использовании частотника)

    Именно здесь применима троичная логика.
    Где здесь вообще логика? Хоть двоичная, хоть троичная? Чисто аналоговые вычисления. Я с такими работал ещё на аналоговых элементах - операционные усилители, тиристорные регуляторы, ни одного логического элемента.

  2. #2

    По умолчанию

    Цитата Сообщение от Eugene.A Посмотреть сообщение
    Где здесь вообще логика? Хоть двоичная, хоть троичная? Чисто аналоговые вычисления. Я с такими работал ещё на аналоговых элементах - операционные усилители, тиристорные регуляторы, ни одного логического элемента.
    Очень хорошо, что вы это понимаете, аналоговые процессы описываются логическими!
    Для создания регулятора необходимо определить рассматриваемых процесс и свойства процесса в виде логических переменных в троичной логике.
    Например опишем процесс регулирования, для этого установим датчик температуры воздуха .
    1) Определим логические переменные для регулируемой величины 10 градусов = -1 (холодно), 20 градусов = 0 (норма), 30 градусов = +1 (жарко)
    2) Определим логические переменные для скорости изменения регулируемой величины x1= -1 (медленно), y1= 0 (норма), z1= +1 (быстро)
    3) Определим логические переменные для изменение ускорения регулируемой величины x2= -1 (медленно), y2= 0 (норма), z2= +1 (быстро)
    4) Создадим правило в форме ЕСЛИ-ТО для формирования управляющего воздействия с учётом состояния логических переменных.

    Это если очень упрощённо.
    Последний раз редактировалось Geenerator; 02.03.2021 в 16:21.

Похожие темы

  1. Проект на ПР200. Значение переменной с панели ПР200 не заменяет значение по умолчанию
    от Сергей Потапенко в разделе Среда программирования OWEN Logic
    Ответов: 7
    Последнее сообщение: 03.09.2020, 09:15
  2. ПР200 + ПР200 вместо пр200 + ПРМ
    от 301 в разделе Программируемые реле
    Ответов: 11
    Последнее сообщение: 22.06.2019, 10:14
  3. ПР200 + ПР200 (или МВ110, МУ110)
    от antonlis в разделе Программируемые реле
    Ответов: 32
    Последнее сообщение: 27.06.2017, 12:07
  4. ПР200 Пропадание связи USB - ПР200. Решено
    от PGK в разделе Программируемые реле
    Ответов: 0
    Последнее сообщение: 18.01.2017, 11:37
  5. ПР200+НПТ1 Пределы измерения ПР200 в режиме 4-20ma
    от Алексей Геннадьевич в разделе Программируемые реле
    Ответов: 13
    Последнее сообщение: 06.04.2016, 20:19

Ваши права

  • Вы не можете создавать новые темы
  • Вы не можете отвечать в темах
  • Вы не можете прикреплять вложения
  • Вы не можете редактировать свои сообщения
  •